初始条件——设置打捆机拾取器高度和行驶速度,以减少田间损失
通过测量拾取器前后方的损失,设置耙齿高度、限深轮位置、行驶速度和作物流量关系,从而减少拾取器损失。
田间作业流程需要一个基准值、一个变更值和一个验证值。例如,为了设定打捆机拾取高度和行驶速度以减少田间损失,首先要设定拾取高度;然后交叉核对行驶速度;最后验证拾取速度。这三项观察结果可以避免单一的吸引人特征或症状左右整个决策。
为减少田间损失,打捆机拾取高度和行驶速度的具体设定值可能取决于机器型号、作物种类、地区或作业配置。请查阅打捆机手册,了解与田间损失相关的数值。向供应商索取与土壤接触相关的书面数据。拾取高度应参考田间实测数据。这种方法能够将记录在案的事实与假设区分开来。
调整打捆机拾取器高度和行驶速度的顺序,以减少田间损失
拾音器高度
将拾取齿设置得足够低,以便能够提起草条底部,但又不能太低以至于持续撞击土壤。使用限深轮和机器手册来保持与正常田间地形的间隙。在首次田间检查时,将拾取齿高度与行驶速度关联起来,以设置合适的打捆机拾取齿高度和行驶速度,从而减少田间损失。
地面速度
标记一小段测试带,比较拾禾器前方、拾禾器后方和打捆机作业完成后的作物剩余量。这样可以区分早期耙草损失和拾禾器损失。在首次田间检查时,将地面速度与拾禾器速度关联起来,设置打捆机拾禾器高度和地面速度,以减少田间损失。
加速
调整行驶速度,使拾取器和给料器能够连续输送物料,而不是在空载行驶和重载物料之间交替。行驶速度本身并非目标;稳定的物料流动才是。在首次田间检查时,应将拾取速度与田间损失关联起来,检查打捆机拾取高度和行驶速度是否合适,以减少田间损失。
将拾禾齿设置得足够低,以便能够提起条垛底部,但又不能太低以至于持续撞击土壤。使用限深轮和机器手册来保持与正常田间轮廓的间隙。以拾禾速度作为设置打捆机拾禾高度和行驶速度的依据,以减少田间损失;将田间损失作为交叉验证。添加拾禾高度记录,以便记录包含作物、机器和产量信息。“行程不匹配”这一行描述了一个有用的边界,因为喂料器会在供料不足和过载之间交替。只有在观察到该边界后,才能关注“草捆形状和损失变得不一致”这一情况。在确定实际损失模式之前,不要依赖更换所有拾禾齿。标记一小段测试带,并比较拾禾器前方、拾禾器正后方和打捆机作业完成后的剩余作物。这可以区分早期耙草损失和拾禾器损失。如果拾禾速度提高而田间损失增加,则说明调整只是转移了问题。在提高生产速度之前,重复此检查。
调整行驶速度,使拾取器和喂料器能够连续接收物料,而不是在空载和重载之间交替。行驶速度本身并非目标;稳定的物料流动才是。控制打捆机拾取器高度和行驶速度以减少田间损失的评估首先从拾取器高度开始。将其与行驶速度进行比较;然后记录田间损失。在“行驶不匹配”的情况下,喂料器会在物料不足和过载之间交替。这一证据支持“草捆形状和损失变得不一致”的措施。一种错误的诊断方法是假设较慢的行驶速度总是能减少作物损失。要通过调整拾取器高度来验证这一假设,而不是靠猜测。如果反复出现一条狭窄的物料带,则应检查拾取器齿、皮带和凸轮轨道状况。机械间隙可能类似于速度设置问题。通过行驶速度确认最终结果。如果田间条件发生变化,请在记录田间损失的同时记录变化,并进行另一次类似的作业。
标记一小段测试带,比较拾取器前方、拾取器后方以及打捆机作业完成后的作物剩余情况。这样可以区分早期耙草损失和拾取器损失。控制打捆机拾取器高度和行驶速度,以减少田间损失,从接触土壤开始进行评估。将其与拾取器高度进行比较;然后记录拾取器速度。如果“拾取器过高”,则作物仍留在拾取器下方。这一证据支持“直接田间损失增加”的措施。一种错误的诊断方法是降低拾取器高度,直到齿刮擦地面。要通过土壤接触情况来验证这一假设,而不是靠猜测。调整行驶速度,使拾取器和喂料器能够获得连续的物料铺垫,而不是在空载行驶和重载行驶之间交替。行驶速度本身并不是目标;稳定的物料流动才是。通过拾取器高度来确认最终结果。如果田间条件发生变化,请在拾取器速度旁边记录变化,并进行另一次类似的作业。
如果反复出现一条窄条草料残留,请检查拾禾器齿、皮带和凸轮轨道状况。机械间隙可能类似于速度设置问题。为了设置打捆机拾禾器高度和行驶速度以减少田间损失,请检查除土壤接触外的田间损失。记录同一作业过程中的行驶速度。“拾禾器过低”的情况很重要:齿接触到土壤或石块。使用“污染和磨损增加”作为下一步检查,而不是将其作为自动设置。同时更改拾禾器高度、速度和密度是一种误导性的捷径。在接受这种捷径之前,请先测试其对田间损失的影响。将草条中心置于可用拾禾器宽度内,这样外侧齿就不必在每次作业时都回收整个草条边缘。校正后重新检查土壤接触情况。保持行驶速度记录在同一份记录中,以免作物变化伪装成机器改进。
测量记录设定打捆机拾取高度和行驶速度,以减少田间损失
- 拾音器高度
- 记录拾取器高度,并根据设定的打捆机拾取器高度和行驶速度进行调整,以减少田间损失。同时,如果拾取器齿过低(齿接触到土壤或石块),也应进行相应检查。相关验证步骤如下:如果反复出现一条窄条残留,则应检查拾取器齿、皮带和凸轮轨道状况。机械间隙可能与速度设定问题类似。
- 地面速度
- 记录打捆机拾取高度和地面速度,以减少田间损失。同时注意“拾取高度过高”的情况,即作物被拾取器夹住。相关的验证步骤是:将草条中心置于可用拾取宽度内,这样外侧齿就不需要每次都清理整行草条边缘。
- 加速
- 记录打捆机拾取高度和行驶速度下的拾取速度,以减少田间损失。同时注意“行驶不匹配”问题,即喂料器在喂料不足和喂料过量之间交替出现。相关的验证措施是:当作物水分在一天中发生变化时,重复进行损失检查。易碎的叶类干草可能会在之前运行良好的设置下破碎。
- 场损失
- 记录打捆机拾取器高度和行驶速度下的田间损失,以减少田间损失。同时注意“拾取器过低”的情况,即拾取齿接触土壤或石块。相关的验证方法是:将拾取齿设置得足够低,以便提起捆草条底部,但又不能太低,以免持续撞击土壤。使用限深轮并参考机器手册,确保在正常的田间地形上保持足够的间隙。
- 土壤接触
- 记录打捆机拾取器高度和行驶速度下的土壤接触情况,以减少田间损失。同时记录“拾取器过高”的情况,即作物仍留在拾取器下方。相关的验证方法是:标记一小段测试带,比较拾取器前方、拾取器后方以及打捆机作业完成后的作物残留情况。这样可以区分早期耙草造成的损失和拾取器造成的损失。
决策矩阵用于设定打捆机拾取高度和行驶速度,以减少田间损失
| 健康)状况 | 意义 | 核查行动 |
|---|---|---|
| 拾音器位置太低 | 牙齿接触土壤或石头 | 污染和磨损加剧;抬高拾音器或调整限深轮设置 |
| 拾音器位置过高 | 农作物仍在收割中。 | 直接田间损失增加;高度足以在不接触土壤的情况下使堆垛底部与土壤接触。 |
| 旅行不匹配 | 喂料器在饥饿和过载之间交替运转。 | 草捆形状和损耗变得不稳定;改变行进速度或提高草垛均匀性。 |
| 发布 | 接受设定的打捆机拾取高度和地面速度,以减少田间损失,当拾取高度、地面速度和拾取速度支持同一结论时。 | |
六步田间作业顺序,用于设置打捆机拾取高度和行驶速度,以减少田间损失
- 步骤 1 — 基线。 将拾取齿调整到足够低的位置,以便提起条垛底部,但不要太低以至于持续撞击土壤。使用限深轮和机器手册,在正常的田间地形上保持足够的间隙。记录拾取齿的高度,并根据设定的打捆机拾取齿高度和行驶速度进行调整,以减少田间损失。记录作物状况和拾取齿速度。调整前保留此记录。
- 步骤 2 — 定位。 标记一小段测试带,比较拾禾器前方、拾禾器后方以及打捆机作业完成后的作物剩余情况。这样可以区分早期耙草损失和拾禾器损失。找到与地面速度相关的部件或田间点。将其与“拾禾器过高”的情况进行比较,因为此时作物仍处于拾禾器下方。
- 步骤 3 — 测量。 调整地面行驶速度,使拾取器和给料机能够连续接收物料,而不是在空载行驶和重载物料之间交替。行驶速度本身并非目标;稳定的物料流动才是。使用合适的测量或检查方法来评估拾取速度。确保每次行驶都与土壤保持接触,以保证比较结果的有效性。
- 第四步——测试。 如果反复出现一条窄条草皮残留,请检查拾禾器齿、皮带和凸轮轨道状况。机械间隙可能类似于速度设定问题。设定一次打捆机拾禾器高度和行驶速度,以减少田间损失,避免因田间损失而改变拾禾器高度、速度和密度。观察下一个草捆的情况。
- 步骤 5 — 正确。 将收割机的收割宽度调整到收割条的中心位置,这样外侧的齿就不需要每次都清理整条收割条的边缘。当有证据表明需要增加田间直接损失时,应启用“田间直接损失增加”功能。重新检查行驶速度;在可行的情况下,保持其他设置不变。
- 步骤 6 — 释放。 当作物水分在一天中发生变化时,重复进行损失检查。易碎的叶类干草可能会在之前效果良好的设置下破碎。只有当拾取高度和拾取速度与最终结果一致时,才将打捆机拾取高度和行驶速度的设定值放回正常作业状态,以减少田间损失。保存记录。
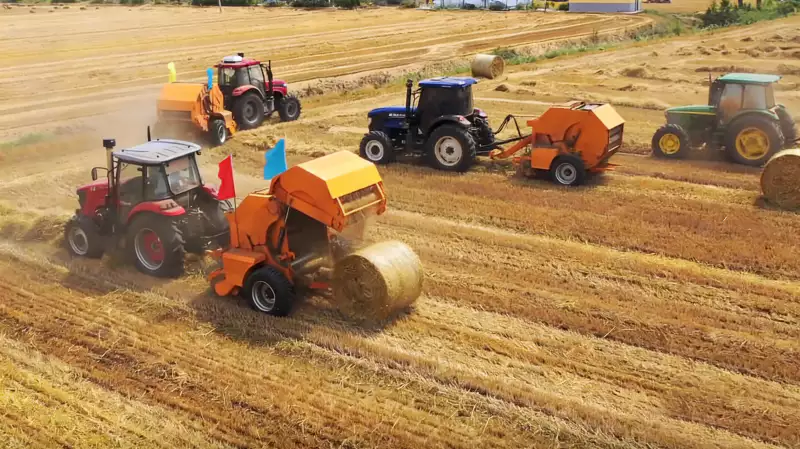
通过设置打捆机拾取器高度和行驶速度来减少田间损失的示例
在标记好的30米宽的试验带上,打捆机前方几乎看不到任何作物,但在拾禾器右侧正后方出现了一条狭窄的带状物。检查右侧拾禾器部分发现齿磨损或缺失,因此降低拖拉机速度并不能解决根本原因。在“设置打捆机拾禾器高度和行驶速度以减少田间损失”的记录中,将拾禾器高度记录在行驶速度旁边。同时记录观察到的拾禾器速度结果。记录测试期间发生的任何水分、产量、温度、风堆或操作员变化;否则,作物变化可能会被误认为是机器故障。
设置打捆机拾取器高度和行驶速度时可能出现的错误会导致田间损失增加。
- 降低拾音器高度,直到齿刮擦地面。 在接受“设置打捆机拾取高度和行驶速度以减少田间损失”的解释之前,请先检查拾取高度。比较下次作业时的行驶速度。使用以下反例:调整行驶速度,使拾取器和给料器能够接收到连续的物料层,而不是在空载行驶和重载行驶之间交替。行驶速度本身并非目标;稳定的物料流动才是。
- 假设较慢的行驶速度总是能减少作物损失。 在接受“设置打捆机拾禾器高度和地面速度以减少田间损失”的解释之前,请先检查地面速度。比较下次作业时的拾禾器速度。如果反复出现一条窄条草皮残留,则应检查拾禾器齿、皮带和凸轮轨道状况。机械间隙可能与速度设置问题类似。
- 在确定实际的牙齿脱落模式之前,先更换所有拾音器齿。 在接受“设置打捆机拾取高度和行驶速度以减少田间损失”的解释之前,请先检查拾取速度。比较下一次作业的田间损失。使用以下反例:将草条堆放在可用拾取宽度的中心位置,这样外侧齿就不必每次作业都清理整个草条边缘。
- 同时改变拾取高度、速度和密度。 在接受“设置打捆机拾取高度和行驶速度以减少田间损失”的解释之前,请先检查田间损失情况。比较下次作业时的土壤接触情况。使用以下反例:当作物水分在一天中发生变化时,重复进行损失检查。易碎的叶类干草可能会在之前效果良好的设置下破碎。
关于设置打捆机拾取器高度和行驶速度以减少田间损失的常见问题
如何判断拾音器是否位置过低?
注意观察是否有频繁的地面接触、土壤污染、石块撞击、耙齿磨损过快或作物被带起泥土的情况。拾取器应能顺利地抓取草条,而不是像耙子一样耙土。为了设置打捆机拾取器的高度和行驶速度以减少田间损失,请查阅机器手册或供应商提供的书面规格,确认影响拾取速度的数值限制。
为什么放慢速度有时反而会增加损失?
非常干燥易碎的牧草需要更长时间才能被拾取器部件搅动,而拾取器与地面速度不匹配可能会增加破碎率。与其想当然地认为速度越慢越好,不如实际测量损失。为了设置打捆机拾取器高度和地面速度以减少田间损失,请查阅机器手册或供应商提供的书面规格,以确认影响田间损失的数值限制。
我应该先更改哪个设置?
首先确定作物损失的位置。如果损失发生在拾取器正下方,请在调整拾取器或密度设置之前,检查拾取器高度、对齐情况和齿况。为了设置打捆机拾取器高度和行驶速度以减少田间损失,请查阅机器手册或供应商提供的书面规范,确认影响土壤接触的数值限制。
输出验证已设定的打捆机拾取高度和行驶速度,以减少田间损失
为了减少田间损失,应尽快确定打捆机拾取高度和行驶速度,并遵循简短的证据链。记录拾取高度。核对行驶速度。通过拾取速度确认结果。如果这些观察结果相互矛盾,则在提高速度、密度、工作量或采购承诺之前,应先考虑田间损失。如果未解决的问题与特定型号有关,则应索取土壤接触的官方数据,而不是进行估算。


